Nr. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, provincie Zhejiang, China
Nieuwscategorie
Productcategorie
Hoe u de PWM-frequentie voor een BLDC-motor kunt berekenen: vier praktische controles
Een BLDC-luchtkoelermotor met externe rotor van 600 W verlaat de assemblagelijn en draait op een draaggolf van 8 kHz. Op de testbank zenden de bladen een hard gejank uit, het wikkeloppervlak stijgt 22 graden Celsius boven de aftaptemperatuur en het fasestroomspoor vertoont een rimpelband die bijna half zo breed is als de grondtoon. Er is niets defect. De aandrijving was simpelweg nooit afgestemd op de kronkeling.
Het korte antwoord op de manier waarop u de PWM-frequentie voor een BLDC-motor berekent, is dat u niet één getal kiest, maar de grootste van drie verdiepingen oplost en vervolgens een plafond controleert. De verdiepingen zijn afkomstig van de elektrische tijdconstante van de wikkeling, de toegestane piek-tot-piekstroomrimpel en de elektrische (commutatie) frequentie van de motor op topsnelheid. Het plafond wordt veroorzaakt door schakelverlies, dode tijd, gate-drive budget en de tegenresolutie van de microcontroller. Voor een 220 V-ventilatormotor met externe rotor in de klasse van 350 W tot 1500 W met een fase-inductie van 8 tot 12 mH convergeren de drie verdiepingen gewoonlijk ergens tussen 12 kHz en 20 kHz. Voor een hogesnelheidsmotor met lage inductie en een fase-inductie van 100 tot 200 microhenry duwt dezelfde rekenkunde je naar 40 kHz of verder, en de plafondcontrole begint hard te bijten.
Wat volgt is de berekeningsvolgorde in de volgorde die u uit de problemen houdt: verzamel verdedigbare kronkelgegevens, bereken de RL-cutoff, bereken de rimpelvloer, bereken de commutatievloer en test vervolgens de gekozen waarde aan de hand van het verlies- en timingplafond voordat u deze in de firmware schrijft.
Vier verschillende frequenties worden "de PWM-frequentie" genoemd
De meeste verwarring in dit onderwerp komt voort uit het door elkaar halen van vier afzonderlijke frequenties die allemaal in een BLDC-drive verschijnen. Slechts één ervan wordt in het timerregister geladen.
| Hoeveelheid | Definitie | Referentiewaarde | Waar het is ingesteld |
|---|---|---|---|
| Mechanische snelheid | Asomwentelingen per minuut | 1300 tpm | Toepassingsvereiste |
| Elektrische frequentie | tpm x poolparen / 60 | 86,7 Hz (4 poolparen) | Resultaat van snelheid en aantal magneten |
| Commutatiestapsnelheid | Zestraps: 6 x elektrische frequentie; veldgerichte regeling: één sectorupdate per elektrische cyclus | 520 Hz voor zestraps | Controle-algoritme |
| Draaggolffrequentie | Schakelfrequentie van de eindtrap | 12 tot 20 kHz | Dit is het aantal dat we berekenen |
| Commando PWM | Toerental- of koppelsetpointsignaal wordt afzonderlijk van de vermogenstrap naar de aandrijving gestuurd | 100 Hz tot 2 kHz | Hostcontroller of PLC |
De laatste rij verdient een waarschuwing. Veel veldstoringen die te wijten zijn aan een "verkeerde PWM-frequentie", blijken een probleem met het commandosignaal te zijn. Een drive die een opdracht van 1 kHz, 10 tot 90 procent verwacht en een signaal van 20 kHz ontvangt, zal dit negeren of een vastgelopen duty-cycle lezen, omdat het ingangsfilter en de opnameroutine zijn ontworpen rond een veel langzamere golfvorm. Controleer de interfacespecificatie voordat u de drager aanraakt.
Stap één: Verzamel gegevens die u daadwerkelijk kunt verdedigen
De berekening is slechts zo goed als de inductantie- en weerstandswaarden erachter, en datasheets zijn vaak onzorgvuldig met beide. Drie gewoonten werpen vruchten af.
Meet per fase, niet lijn tot lijn
Een LCR-meter, geplaatst over twee terminals, leest de seriecombinatie van twee fasen. Voor een gebalanceerde Y-wikkeling is de waarde per fase de helft van die waarde, maar alleen als de rotor stationair is en de derde terminal zweeft. Noteer welke conventie je hebt gebruikt, want een fout van een factor twee verschuift hier de rimpelbodem met een factor twee.
Meet op een frequentie in de buurt van uw beoogde provider
Lamineringen, wervelstromen en skin-effect maken de inductiefrequentie afhankelijk. Een wikkeling die 10 mH bij 100 Hz aangeeft, kan 8 mH bij 10 kHz en 7 mH bij 20 kHz aflezen. Omdat rimpel het meetinstrument is, gebruikt u de waarde van de frequentieband die u wilt gaan gebruiken en noteert u de testfrequentie van de meter op het testblad.
Gebruik het hete, verzadigde ergste geval
De koperweerstand stijgt ongeveer 0,393 procent per graad C. Een faseweerstand van 1,10 ohm bij 25 graden C wordt ruwweg 1,42 ohm bij een wikkeling van 100 graden C, waardoor de RL-cutoff met bijna 30 procent wordt verhoogd. De inductie beweegt onder belasting de andere kant op: bij tweemaal de nominale stroom kan een ventilatorwikkeling 30 tot 50 procent van zijn kleine signaalinductie verliezen naarmate het magnetische circuit de verzadiging nadert, en de rimpelbodem proportioneel stijgt. Audit beide excursies.
Noteer vijf getallen voordat u iets berekent: weerstand per fase bij 25 graden C, inductie per fase bij de beoogde draaggolffrequentie, aantal magneten (poolparen = magneten / 2), nominale fasestroom en de DC-busspanning inclusief het hoogste realistische geval. Een 220 V-motor die wordt gevoed door een actieve vermogensfactorcorrectietrap, ziet 380 tot 400 V DC in plaats van 310 V, wat een rimpelstraf van 25 procent is die veel eerste prototypes missen.
Stap twee: De RL Cutoff geeft u de ondergrens
Elke fase is een serieweerstand en een inductor, en dat paar vormt een laagdoorlaatfilter van de eerste orde. De afsnijfrequentie is:
f_c = R / (2 x pi x L)
Beneden deze frequentie kan de stroom binnen een schakelcyclus het opgedragen gemiddelde volgen. Daarboven begint de wikkeling de aangelegde spanning voor u te middelen. De veel geciteerde vuistregel is om de draaggolf op tien keer de grenswaarde of meer te laten draaien, waardoor de stroomlus voldoende bandbreedte krijgt om de opgedragen waarde vast te houden en te voorkomen dat de stroomgolfvorm een grote fasehoek achterloopt op het spanningscommando.
Merk op wat de grens zelf niet is. De formule f = R / (2 x pi x L) die op forums circuleert, is de grens, geen aanbevolen vervoerder. Het laten draaien van een BLDC-motor op zijn eigen RL-afsnijfrequentie produceert zware koppelrimpels en hoorbaar geluid, omdat de wikkeling in die snelheid niets kan verzachten.
Met behulp van de referentiemotor: R = 1,10 ohm bij 25 graden C, L = 8 mH gemeten bij 10 kHz. De tijdconstante is 8 mH / 1,10 ohm = 7,3 ms, en f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. Tien keer is dat 219 Hz. Gecorrigeerd naar een hete wikkeling van 1,42 ohm is de grenswaarde 28,3 Hz en de tienvoudige vloer 283 Hz.
Voor een ventilatormotor met gemiddelde inductie is de RL-vloer daarom triviaal. Het wordt alleen bindend voor machines met een zeer lage inductie, en voor motoren waar een ontwerper opzettelijk serie-inductie heeft toegevoegd. Beschouw het als een geestelijke verdieping, niet als het antwoord.
Stap drie: De huidige rimpel stelt de echte vloer in
Dit is de berekening die feitelijk het aantal voor de meeste schijven bepaalt. Gedurende één schakelperiode laadt de aangelegde spanning de wikkelinductantie op, en de piek-tot-piek-rimpelstroom is:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
waarbij D de momentane plicht van dat been is. De uitdrukking piekt bij D = 0,5, wat het slechtste geval vereenvoudigt tot V_bus / (4 x L x f_pwm). Herschikt voor de frequentie die u nodig heeft:
f_pwm is groter dan of gelijk aan V_bus / (4 x L x delta_I_allow)
Kies delta_I_allow als een fractie van de nominale fasestroom. Tien tot twintig procent houdt de ijzer- en koperverliezen bescheiden en maakt de huidige lus een gemakkelijk doelwit; boven de dertig procent begin je extra verwarming, hoorbaar geluid en, bij sensorloze schijven, een luidruchtigere tegen-EMF-waarneming te zien.
Opnieuw referentiemotor: V_bus 310 V DC, L 8 mH, nominale fasestroom 2,5 A, toegestane rimpel 20 procent, dus delta_I_allow = 0,5 A piek tot piek.
f_pwm is groter dan of gelijk aan 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19.375 Hz
Dat rondt af op 20 kHz. Bij 12 kHz heeft dezelfde motor een rimpel van 0,81 A, ongeveer 32 procent van de nominale waarde, en bij 8 kHz 0,97 A, bijna 39 procent. Dat is precies de rimpelband die zichtbaar is op de defecte schijf uit de eerste paragraaf, en het verklaart zowel het gejank als de extra 22 graden Celsius.
Drie correcties verbeteren de schatting. Ruimtevectormodulatie met injectie van de derde harmonische produceert grofweg 15 procent minder rimpel in het slechtste geval dan de sinusoïdale uitdrukking hierboven, dus een schatting van 20 kHz gedraagt zich vaak als 18 kHz. Als de motor het grootste deel van zijn werk op een lage modulatie-index draait, zal het ergste geval bij D = 0,5 mogelijk nooit optreden op het bedrijfspunt, en kunt u wat rimpelmarge inruilen voor een lager schakelverlies. Omgekeerd, als de motor een vergrendelde rotor of een diepe spanningsdaling moet overleven, zal de belasting door 0,5 gaan en wordt het ergste geval reëel.
Stap vier: Houd voldoende schakelcycli per commutatiestap aan
Ook moet de drager snel zijn ten opzichte van de elektrische frequentie van de motor, anders heeft de aandrijving per sector te weinig mogelijkheden om de stroom te regelen. Bereken eerst de elektrische frequentie:
f_elec = rpm x poolparen / 60
Voor de referentiemotor bij 1300 tpm met vier poolparen, f_elec = 86,7 Hz. Bij zesstapscommutatie bevat elke elektrische cyclus zes stappen, dus de stapsnelheid is 520 Hz. Een algemene richtlijn is minimaal tien, bij voorkeur twintig, PWM-perioden per commutatiestap, wat de bodem op 5,2 tot 10,4 kHz brengt. Merk op dat dit nu de RL-vloer overschrijdt en de rimpelvloer nadert. Daarom draait de ventilator in dit klassecluster rond de 12 tot 16 kHz.
Veldgeoriënteerde besturing heeft een iets andere beperking. De huidige lus wordt doorgaans één keer per draaggolfperiode bijgewerkt, dus de draaggolf moet minstens tien keer de elektrische frequentie zijn om de lus stabiel te houden op topsnelheid, en nog veel meer als je een lage koppelrimpel bij lage snelheid wilt. Stroomdetectie met enkele shunt voegt een hardere limiet toe: de shunt is alleen leesbaar tijdens gedefinieerde vensters van de schakelperiode, dus bij zeer hoge belasting worden de meetvensters kleiner en slaat de drive metingen over of verlaagt de draaggolf.
Hogesnelheidsmotoren overtreden de richtlijn volledig. Een motor van 20.000 tpm met vier poolparen heeft f_elec = 1333 Hz en een zesstapsfrequentie van 8 kHz. Het eisen van twintig PWM-perioden per stap zou 160 kHz vereisen, wat onpraktisch is voor een bipolaire transistorbrug met geïsoleerde poort en zelfs met siliciumcarbide duur is. Echte aandrijvingen in dat regime schakelen over naar één effectieve puls per commutatiestap, waardoor de PWM wordt gesynchroniseerd met de commutatiegebeurtenis in plaats van vrij te lopen. Het bredere punt is: als uw elektrische frequentie een paar kilohertz nadert, moet de draaggolfberekening samen met het modulatieschema worden uitgevoerd, en niet afzonderlijk.
Als je de schakelvolgorde en sectortiming dieper wilt ingaan, kun je deze uitleg gebruiken hoe een BLDC-controller PWM omzet in commutatie loopt stap voor stap door het poortpatroon.
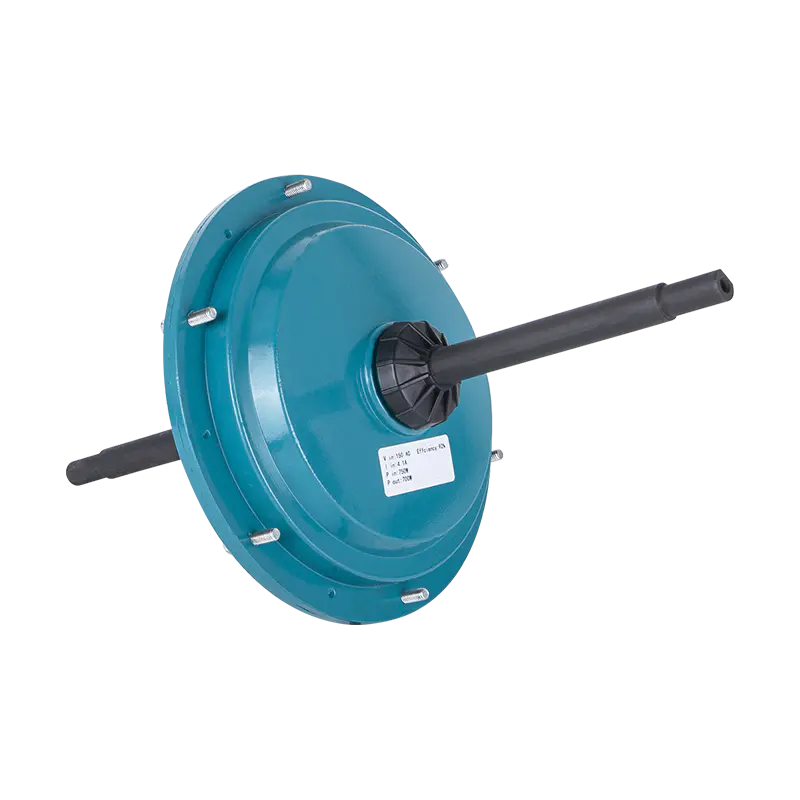
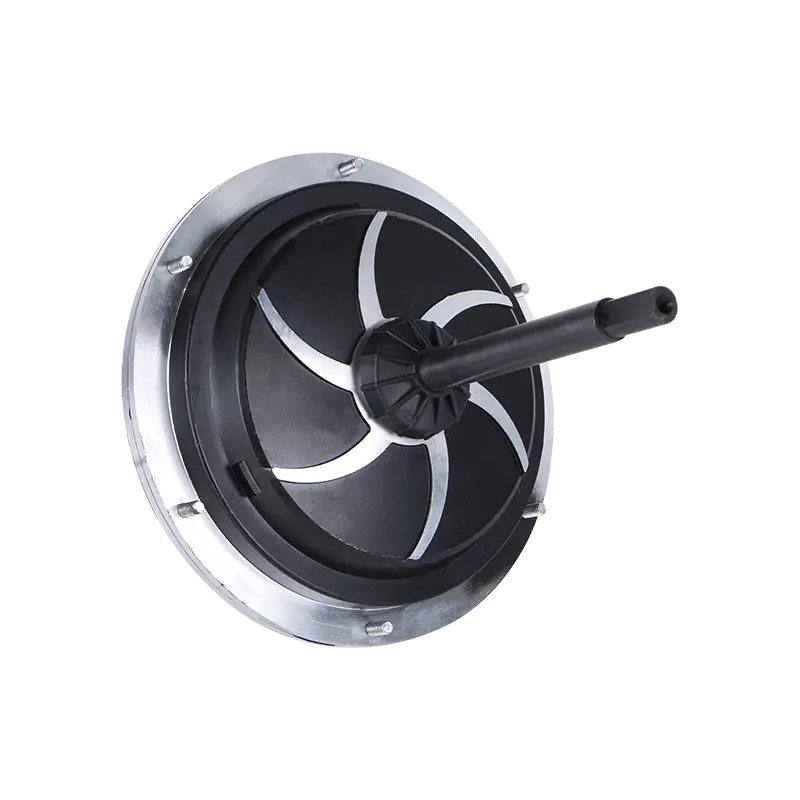
Als we de referentieventilatormotor als voorbeeld nemen, komt het 220 V 600 W externe rotorontwerp in de DC149-serie realistisch overeen met deze cijfers, en de gepubliceerde wikkelgegevens vormen een nuttige kruiscontrole met uw eigen bankmetingen.
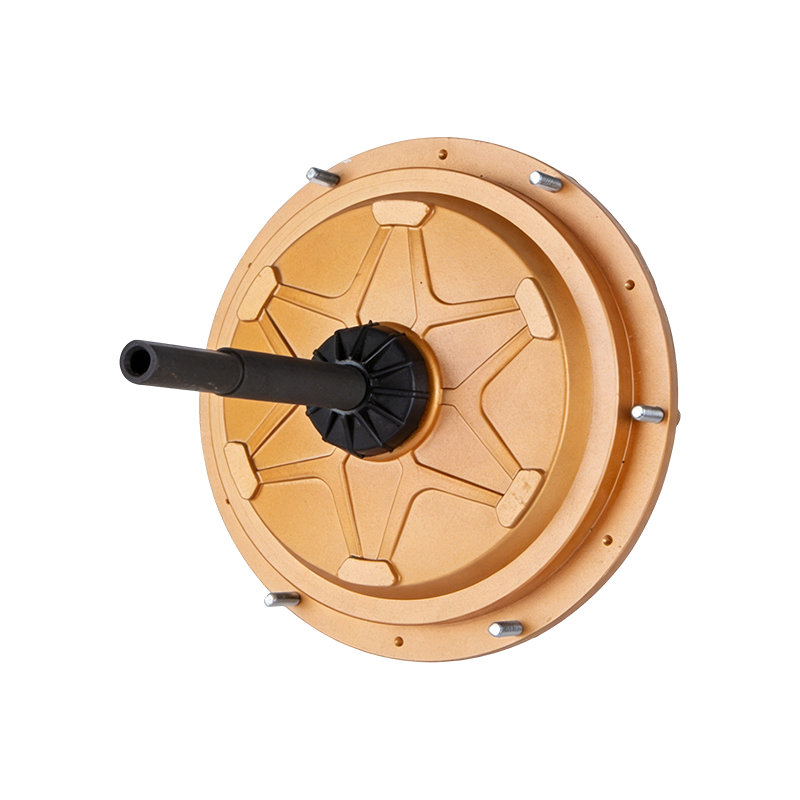 DC149 220 V 600 W BLDC-luchtkoelermotor met externe rotor 220 V, 600 W BLDC-motor met externe rotor voor luchtkoelers, met gepubliceerde wikkelingsgegevens die kunnen worden vergeleken met bankmetingen. Bekijk Product →
Stap vijf: Test de kandidaat tegen het plafond
Zodra de bodems bekend zijn, bepaalt de bovengrens hoeveel marge u zich kunt veroorloven. Vier beperkingen zijn van belang, en de eerste twee zijn meestal het eerst bindend.
Schakelverlies
Een ruwe schatting per apparaat is P_sw = 0,5 x V_bus x I_phase x (t_on t_off) x f_pwm. Met een bus van 310 V, een piekfasestroom van 3,5 A, een gecombineerde overgangstijd van 100 ns en een draaggolf van 16 kHz, dissipeert elk apparaat ongeveer 0,87 W door alleen te schakelen. Bij 20 kHz wordt dat 1,08 W, en bij 8 kHz daalt het tot 0,43 W. Vermenigvuldig dit met het aantal apparaten dat actief is in uw modulatieschema, voeg het geleidingsverlies toe en controleer de thermische weerstand van de behuizing en het koellichaam. Een junctiemarge van 25 graden C bij de slechtste omgevingstemperaturen is een verstandig ontwerpdoel, en het is het getal dat doorgaans een ambitieus 40 kHz-plan op een natuurlijk gekoeld bord doodt.
Dode tijd en minimale pulsbreedte
Dode tijd is een vaste belasting op de inschakelduur. Bij 16 kHz is de periode 62,5 microseconden, dus een dode tijd van 1 microseconde kost 1,6 procent van de periode; bij een opdracht van 5 procent is dat een fout van 32 procent in de aangelegde spanning, waardoor stroomvervorming en koppelrimpels bij lage snelheid ontstaan. Kortere dode tijden verminderen de fout, maar verhogen het doorschietrisico naarmate de temperatuur van de junctie stijgt en de vertragingen van het apparaat afnemen. Veel poortdrivers specificeren ook een minimale ingangspuls, doorgaans 50 tot 200 ns, die het bruikbare werkbereik bij hoge draaggolffrequenties beperkt.
Timerresolutie
Een timer van 100 MHz in de middenmodus geeft 6250 tellingen per periode bij 16 kHz, dus de duty-stap is ongeveer 0,016 procent. Bij 80 kHz levert dezelfde timer 1250 tellingen en stappen van 0,08 procent op. Beide zijn werkbaar, maar het grove geval beperkt de fijne stroomregeling bij lichte belasting.
Akoestisch geluid en EMC
De 8 tot 12 kHz-band is de slechtste plek voor het menselijk gehoor, wat een van de redenen is dat 8 kHz-drives zo onaangenaam klinken. Overstappen naar 16 kHz helpt de meeste volwassenen, maar niet iedereen; 20 kHz en hoger is meestal onhoorbaar, maar verhoogt het verlies en de uitgestraalde emissies. Willekeurige of geditherde draaggolfmodulatie spreidt het spectrum en haalt de pure toon eruit, ten koste van een iets hogere stroomrimpel en een complexer stroombemonsteringsschema. Aan de EMC-kant zorgen hogere draaggolffrequenties ervoor dat het ingangsfilter en de motorkabel zich slechter gedragen, dus een ontwerp dat doorgaat bij 12 kHz is niet automatisch compatibel bij 24 kHz.
Een uitgewerkte vergelijking tussen twee motorklassen
Dezelfde vier controles leveren zeer verschillende antwoorden op, afhankelijk van de wikkelinductantie. In de onderstaande tabel worden een ventilatormotor met gemiddelde inductie en een hogesnelheidsmotor met lage inductie door dezelfde rekenkunde geleid.
| Parameter | Luchtkoeler ventilatormotor | Hogesnelheidsventilatormotor |
|---|---|---|
| DC-bus | 310 V | 48 V |
| Faseweerstand bij 25 C | 1,10 ohm | 0,05 ohm |
| Fase-inductie op drager | 8 mH | 120 microhenry |
| Poolparen | 4 | 4 |
| Maximale snelheid | 1300 tpm | 20.000 tpm |
| Nominale fasestroom | 2,5 A | 20 A |
| RL-afsluiting | 21,9 Hz | 66 Hz |
| Tien keer RL-vloer | 219 Hz | 663 Hz |
| Toegestane rimpel (20 procent, 15 procent) | 0,5 A | 3 A |
| Rimpel vloer | 19,4 kHz | 33,3 kHz |
| Elektrische frequentie at top speed | 86,7 Hz | 1333 Hz |
| Afkoopvloer (20 perioden per stap) | 10,4 kHz | 160 kHz, niet haalbaar |
| Geselecteerde vervoerder | 20 kHz | 40 kHz met PWM gesynchroniseerd met commutatie |
De hogesnelheidskolom is de meest leerzame. De rimpelvloer van 33 kHz is al hoog voor een 48 V-brug, en de commutatierichtlijn is onbereikbaar, dus het ontwerp moet minder PWM-perioden per stap accepteren en compenseren met strakkere current-loop-timing en betere tegen-EMF-filtering. Dat is een normaal technisch compromis, geen vergissing, maar het moet een bewuste zijn. Als je zo’n motor met geïntegreerde controller koopt, zit het compromis al in de firmware ingebakken en kun je het niet veranderen.
Wat geïntegreerde schijven betekenen voor uw berekening
Veel ventilator- en luchtkoelermotoren worden nu geleverd met de omvormer gemonteerd op het eindschild, en de draaggolffrequentie is vastgezet op wat de fabrikant van de aandrijving heeft gekozen, gewoonlijk 16 tot 20 kHz. Voor de koper wordt bovenstaande rekenkunde eerder een verificatieoefening dan een ontwerpoefening.
Vraag schriftelijk de schakelfrequentie op en vraag of deze vast of configureerbaar is. Stel vervolgens de twee vragen die onthullen of dit getal opzettelijk is gekozen: wat is de gemeten piek-tot-piekrimpel bij nominale belasting, en wat is de marge van de junctietemperatuur bij de maximale nominale omgevingstemperatuur. Een leverancier die beide kan beantwoorden heeft de berekening gemaakt. Een leverancier die alleen een frequentie opgeeft, heeft dat niet gedaan.
Bevestig ook welke PWM het gegevensblad beschrijft. Elektronisch gecommuteerde ventilatormotoren in de klasse van 350 W tot 1500 W accepteren doorgaans een analoog of laagfrequent PWM-commando van 0 tot 10 V terwijl ze een vaste interne drager gebruiken, en het verwarren van deze twee zal een inbedrijfstellingsprobleem veroorzaken dat lijkt op een firmwarefout.
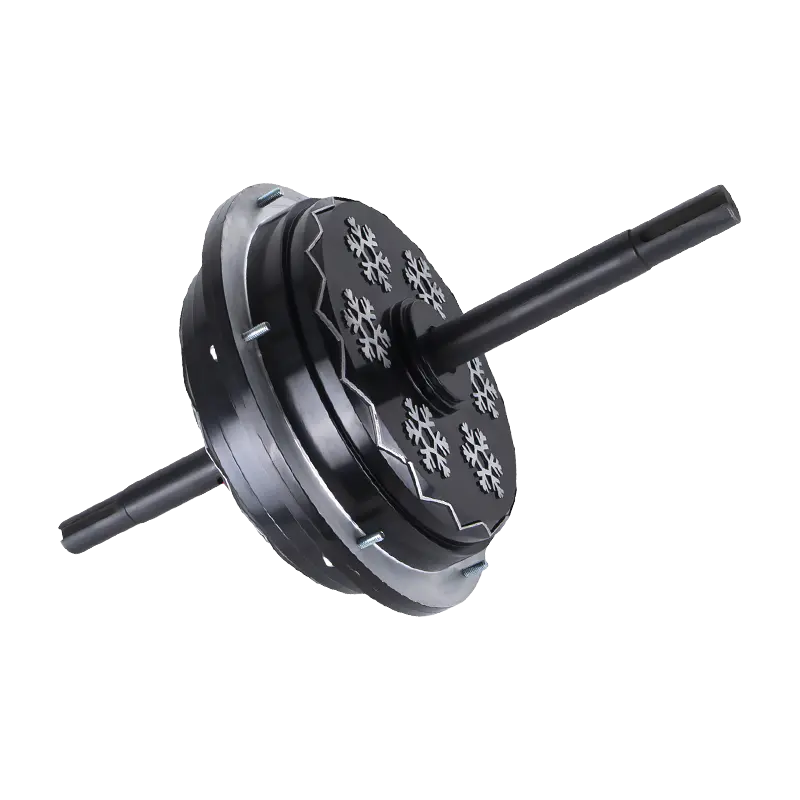
Voor een 380 V-installatie waarbij de aandrijving al is geïntegreerd en de drager is bevestigd, is de praktische controle of de wikkelinductie en de gepubliceerde rimpel consistent zijn op die drager, wat de moeite waard is om te stellen aan de leverancier van een 380 V 1500 W EC-ventilatormotor.
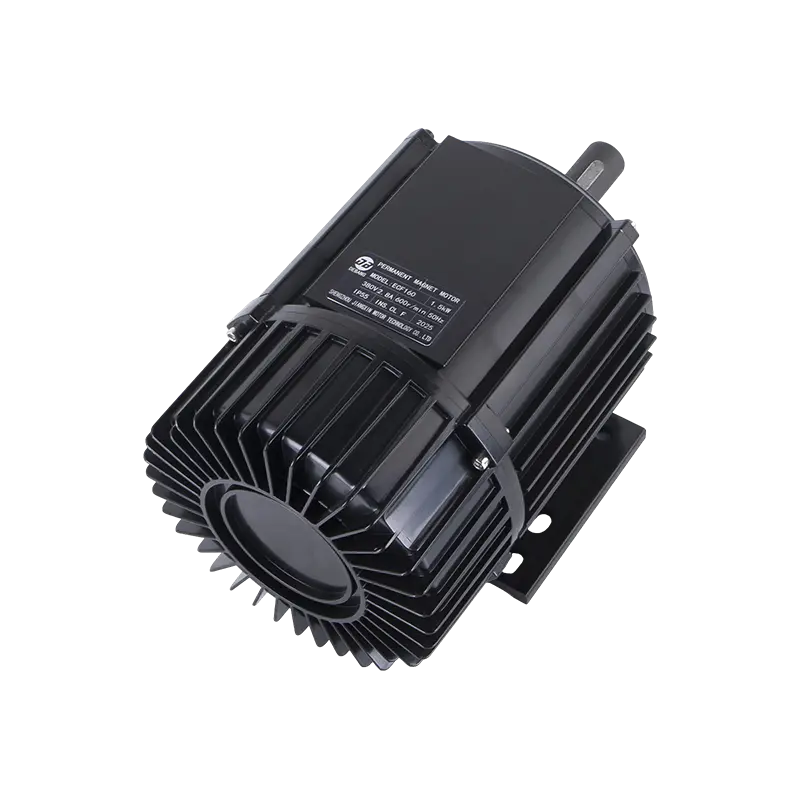 ECF160 380 V 1500 W EC-ventilatormotor voor verdampingskoelers 380 V 1500 W EC-ventilatormotor voor verdampingskoelers; de wikkelinductie en de gepubliceerde rimpel kunnen bij een vaste drager worden gecontroleerd. Bekijk Product →
Validatie op de bank: vier metingen die het argument beslechten
Berekeningen verkleinen het veld; metingen kiezen de winnaar. Voer deze vier tests uit op de kandidaatfrequentie en in één stap aan weerszijden ervan, bijvoorbeeld 12, 16 en 20 kHz.
- Huidige rimpel. Leg fasestroom vast met een gecompenseerde shunt of een sonde met hoge bandbreedte, bij een belasting van 25 procent, 50 procent en 100 procent. Vergelijk de piek-tot-piek-band met uw toegestane waarde. Let op een rimpel die sneller groeit dan voorspeld bij belasting, wat duidt op inductieverzadiging.
- Wikkeling en apparaattemperatuur. Laat weken bij nominale belasting totdat de temperatuur stabiliseert en vergelijk vervolgens de twee of drie kandidaten. Een verschil van 2 tot 4 graden C in de wikkelingsstijging tussen 16 en 20 kHz is typisch en geeft aan wat het extra schakelverlies oplevert.
- Efficiëntie op het bedrijfspunt. Meet het ingangsgelijkstroomvermogen en het as- of luchtvermogen tijdens de werkelijke inschakelduur van de toepassing, niet op een enkel nominaal punt. De ventilatorbelastingen volgen een kubuswet, dus het grootste deel van de jaarlijkse energie wordt ruim onder de volle snelheid verbruikt, waarbij de drager en het modulatieschema er meer toe doen dan bij nominale belasting.
- Akoestisch bereik. Laat de motor bij elke kandidaat-draaggolf van 10 tot 100 procent draaien en luister naar tonen. Let op structurele resonanties in de ventilatorbehuizing, aangezien een drager die op de ene snelheid stil is, op een andere snelheid een beugelresonantie kan opwekken.
Bewaar het meetblad bij het ontwerpdossier. Wanneer een klant twee jaar later een geluidsklacht meldt, wordt het verschil tussen een bewuste en een toevallige keuze voor 16 kHz goed zichtbaar.
Fouten die terugkeren in echte projecten
- Gebruik van de datasheet-inductantie zonder testfrequentie. Een waarde bij 100 Hz kan de rimpelprestaties met 20 procent of meer overschatten.
- De powerfactorcorrectiebus vergeten. Rimpel schaalt met de busspanning, dus een 220 V-motor op een 390 V DC-link heeft 26 procent meer rimpel dan dezelfde motor op een 310 V-link.
- Maatvoering alleen bij 25 graden C. Hete weerstand verhoogt de RL-cutoff, en verzadiging verlaagt de inductie; beiden duwen de rimpelvloer omhoog.
- Ervan uitgaande dat een hogere vervoerder altijd beter is. Boven ongeveer 24 kHz op een natuurlijk gekoeld bord kosten schakelverlies en dode-tijdvervorming vaak meer dan de rimpelverbetering koopt.
- Het commando PWM verwarren met de koerier. Het zijn verschillende signalen met verschillende specificaties, en een mismatch lijkt op een besturingsfout.
- De draaggolf wijzigen zonder de huidige lus opnieuw af te stemmen. Lusversterkingen die geschikt zijn voor 8 kHz zijn meestal te agressief bij 20 kHz, en het symptoom is oscillatie onder belastingsstappen.
Waar de berekening in de praktijk terechtkomt
Voor een verdampingsluchtkoeler of een industriële ventilator duty-motor in het bereik van 350 W tot 1500 W met een fase-inductie van 6 tot 12 mH, convergeert de rekenkunde op 12 tot 20 kHz, en 16 kHz is een redelijke standaard met 20 kHz als upgradepad wanneer rimpelingen of ruis dit vereisen. Beneden 8 kHz hebben wikkelingen met gemiddelde inductie te veel rimpelingen om stil en koel te blijven. Boven 24 kHz wegen de schakel- en dodetijdkosten doorgaans zwaarder dan de voordelen op een convectiegekoelde brug. Voor hogesnelheidsmotoren met lage inductie stijgt de bodem naar 30 tot 40 kHz en moet tegelijkertijd het modulatieschema worden heroverwogen.
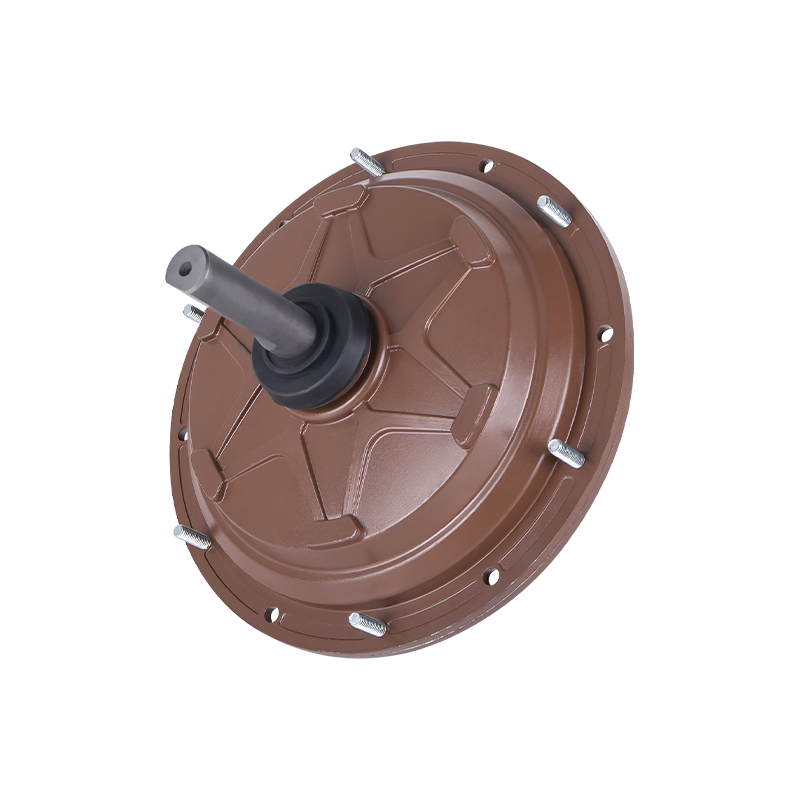
Wanneer de motor en de aandrijving samen worden gespecificeerd, is de schoonste regeling het bevestigen van de drager, het publiceren van de wikkelinductantie en weerstand bij die drager, en het vermelden van de rimpel bij nominale belasting. Voor een luchtkoelermotor met externe rotor van 220 V en 1500 W die op een vaste interne drager draait, zorgt deze combinatie ervoor dat het geluid en het thermische gedrag voorspelbaar zijn voordat het eerste prototype wordt gebouwd.
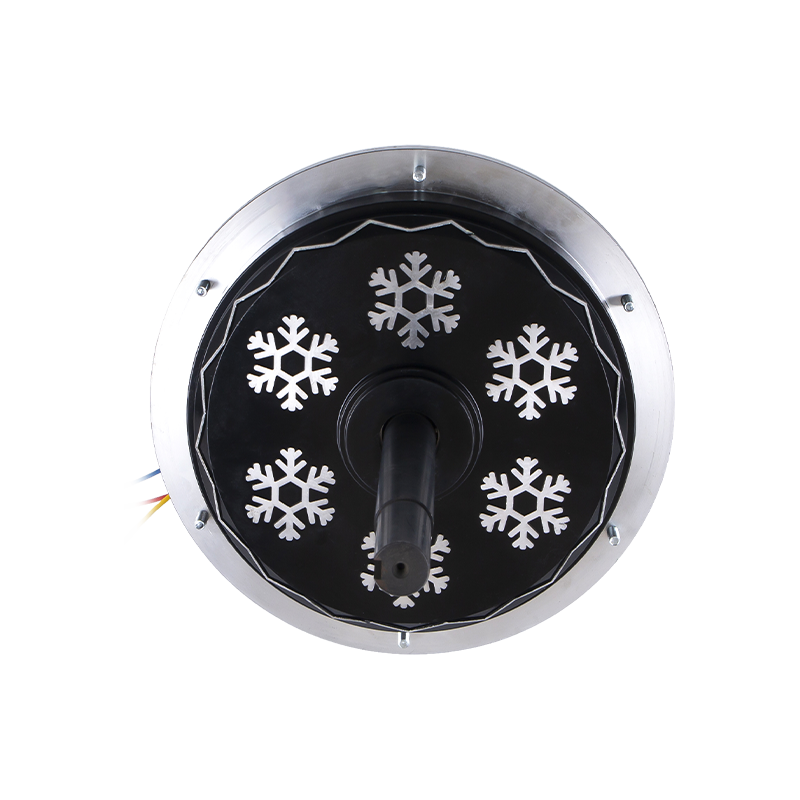 DC198 220 V 1500 W BLDC-luchtkoelermotor met externe rotor 220 V 1500 W BLDC-luchtkoelermotor met externe rotor voor koppeling van vaste dragers, waarbij wikkelinductantie en nominale belastingsrimpel geluid en thermisch gedrag voorspelbaar maken. Bekijk Product →
De werkchecklist is kort. Meet de inductie per fase bij uw draaggolffrequentie en bij warme, verzadigde toestand. Bereken de RL-cutoff en vermenigvuldig deze met tien. Bereken de rimpelvloer uit V_bus / (4 x L x delta_I_allow) bij D = 0,5. Bereken de elektrische frequentie en bevestig dat u nog steeds tien of meer schakelperioden per commutatiestap krijgt, of wijzig het modulatieschema als dit niet het geval is. Controleer vervolgens het schakelverlies, de dode tijd en de timerresolutie op de gekozen waarde, en bevestig met een bench sweep over drie kandidaatfrequenties. Doe dat één keer per motor-drive-koppeling en de vraag is niet meer een gok.
Gerelateerd Producten
 Klaar om aan te passen
Uw motorproducten?
Wij zijn professionele motorfabrikanten die krachtig, stabiel en efficiënt vermogen leveren kernen voor alle industrieën door middel van precisievakmanschap en innovatie.
Neem contact met ons op
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 WhatsApp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Bedrijfsadres
Auteursrecht © by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle rechten voorbehouden.
Groothandel fabrikanten van industriële ventilatormotoren