Nr. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, provincie Zhejiang, China
Nieuwscategorie
Productcategorie
Hoe een BLDC-motor met controller aan te sluiten: een complete bedradings- en installatiegids
Wanneer een borstelloze DC-motor (BLDC) op uw werkbank of in een machine van een klant arriveert, is de eerste vraag vrijwel altijd dezelfde: hoe sluit ik deze motor aan op de controller zonder een van beide componenten te beschadigen? Het antwoord is eenvoudig als je de paar betrokken draden scheidt: driefasige wikkelingen, vijf Hall-sensorlijnen en een gelijkstroomvoedingspaar. Als je de fasevolgorde en Hall-fasering goed hebt, loopt de motor vanaf de eerste draai soepel. Als je ze verkeerd hebt, zul je geluid, trillingen, oververhitting of helemaal geen beweging zien. Deze handleiding geeft u de exacte aansluitvolgorde die u nodig heeft, de redenen achter elke stap en de veiligheidscontroles die een kostbare fout in een industriële omgeving voorkomen.
BLDC-motor- en controllerverbindingen begrijpen
Voordat u een schroevendraaier of soldeerbout ter hand neemt, helpt het om te begrijpen waarom een BLDC-motor anders is dan een standaard driefasige inductiemotor. Een BLDC-motor heeft permanente magneten op de rotor en de stator heeft driefasige spoelen. Om koppel te kunnen maken, moet de controller te allen tijde de rotorpositie kennen. Daarom hebben de meeste industriële BLDC-motoren interne Hall-effectsensoren die een positiesignaal terugsturen naar de controller.
Hoe een borstelloze gelijkstroommotor koppel produceert
De controller schakelt de stroom door de statorfasen in een volgorde die de rotorpositie volgt. De fasestromen creëren een roterend magnetisch veld dat de permanente magneten van de rotor meetrekt. Bij een driefasige BLDC-motor is de schakelvolgorde A-B-C of A-C-B, afhankelijk van of u rechtsom of linksom wilt draaien. Omdat de schakeling elektronisch is, zijn er geen borstels die verslijten. Daarom worden BLDC-motoren gebruikt in toepassingen die een lange levensduur en voorspelbare snelheidsregeling vereisen.
Drie soorten feedback: Hall-sensoren, encoders en sensorloos
De meeste industriële BLDC-motoren zijn uitgerust met Hall-sensoren op de stator. Deze sensoren hebben doorgaans een vermogen van 5 V en produceren een commutatiesignaal dat de controller vertelt welk fasepaar als volgende moet worden geactiveerd. Sommige high-end motoren hebben encoders voor nauwkeurige positie- of snelheidsfeedback, maar het aansluitschema is anders. Sensorloze BLDC-controllers schatten de rotorpositie op basis van tegen-EMK, maar komen vaker voor bij goedkope ventilatoraandrijvingen die worden aangetroffen in huishoudelijke apparaten en kleine ventilatieontwerpen. Als we het in deze handleiding hebben over het aansluiten van een BLDC-motor op een controller, hebben we in de eerste plaats te maken met Hall-sensormotoren, die de standaard zijn voor industriële luchtkoelers, ventilatoren en pompen.
Wat de controller moet leveren
Een BLDC-controller moet gelijkstroom uit de voeding halen, deze omzetten in driefasige PWM-golfvormen, de ingangen van de Hall-sensor lezen en een manier bieden om snelheid en richting te regelen. Het heeft ook een DC-buscondensator nodig om de spanning af te vlakken, een stroomdetectiecircuit om overbelasting te beperken, en soms een rem- of regeneratiekanaal. Wanneer u de motor aansluit, creëert u in feite een gesloten lus tussen de uitgangstrap van de controller en de Hall-sensoren van de motor. Als een van deze verbindingen wordt verbroken, kan de controller de motor niet correct commuteren en zal de motor afslaan of onregelmatig draaien.
Draadidentificatie en standaard pinouts
Moderne BLDC-motoren en controllers gebruiken kleurgecodeerde draden, maar de kleurcodes zijn niet universeel. Een controller van de ene fabrikant kan rood, geel en blauw gebruiken voor de fasedraden, terwijl een andere fabrikant zwart, groen en wit kan gebruiken. Op dezelfde manier zijn Hall-sensordraden vaak een vijfdradige bundel die dunne draad gebruikt. De beste aanpak is om de functie van elke draad te identificeren voordat u iets aansluit, met behulp van het typeplaatje en het gegevensblad van de motor. Als de labels ontbreken, gebruik dan een multimeter om de draden in kaart te brengen.
Fasedraden: U, V, W
Driefasige draden dragen het vermogen dat koppel creëert. In een typische BLDC-motor zijn deze draden gelabeld met U, V en W, of soms met A, B en C. De controller voert drie halve-brugfasen uit, dus elke fasedraad van de motor moet naar de overeenkomstige controllerterminal gaan. Als u twee fasedraden verwisselt, draait het magnetische veld in de tegenovergestelde richting. Dat is misschien precies wat je wilt als de motor tegen de klok in moet draaien, maar als de Hall-sensoren niet ook omgekeerd zijn, zal de motor niet correct draaien.
Hall-sensordraden
Hall-sensoren worden meestal gevoed door 5V of soms 12V, afhankelijk van het sensortype. De sensorbundel bevat doorgaans vijf draden: één positieve voeding, één aarde en drie signaaldraden voor hal A, hal B en hal C. Het zijn de signaaldraden die van status veranderen als de rotor elke sensor passeert. De Hall-signaaldraden moeten in de juiste fasevolgorde op de Hall-ingangspinnen van de controller worden aangesloten. Als de Hall-signalen en fase-uitgangen niet op elkaar aansluiten, zal de controller de verkeerde statorspoel op het verkeerde moment bekrachtigen, waardoor hoge stromen en een zeer hete motor ontstaan.
Voedings-, aard- en stuursignalen
De controller heeft een DC-voedingsingang voor de batterij of een gelijkgerichte AC-voeding. De controller heeft ook een aarde- of gemeenschappelijke aansluiting, een gaspedaal/analoge ingang voor snelheidsregeling, en vaak een richtingsingang of inschakelpin. Bij sommige controllers is het gaspedaalsignaal een analoge spanning van 0-5V, terwijl het bij andere een PWM-signaal is. U moet de controlleringang afstemmen op de commandobron die u wilt gebruiken, of dat nu een externe potentiometer, een analoge PLC-uitgang of een speciaal snelheidsbedieningspaneel is.
Typische draadkleuren en -functies
De volgende tabel geeft een gemeenschappelijk uitgangspunt voor veel industriële BLDC-motoren en controllers. Controleer altijd de exacte werking aan de hand van het gegevensblad voordat u de stroom inschakelt.
| Draadgroep | Functie | Typische kleur | Verbindingsbestemming |
|---|---|---|---|
| Fase A | Motorfasewikkeling | Geel | Fase-uitgang controller A |
| Fase B | Motorfasewikkeling | Groen | Fase-uitgang controller B |
| Fase C | Motorfasewikkeling | Blauw | Fase-uitgang controller C |
| Hall aanbod | Sensorvermogen | Rood | Regelaar Hal 5V |
| Hal grond | Sensor retour | Zwart | Controllerhal GND |
| Hal A | Rotorpositiesignaal A | Wit of oranje | Controller hal A |
| Hal B | Rotorpositiesignaal B | Wit of bruin | Controlehal B |
| Hal C | Rotorpositiesignaal C | Wit of grijs | Controleur Hal C |
| Controlekracht | DC-busspanning | Dik rood of zwart | DC-voeding positief |
| Controller-aarde | DC-retour | Dik zwart | DC-voeding negatief |
| Gaspedaal signaal | Snelheid commando | Paars/bruin | Analoge of PWM-ingang |
Stapsgewijze bedradingsvolgorde
Zodra u alle draden heeft geïdentificeerd, is de daadwerkelijke verbinding een mechanische taak. Werk in een schone, droge ruimte en gebruik trekontlasting op elke kabel. De volgende stappen vertegenwoordigen een veilige volgorde die het risico voor de controller en de motor minimaliseert. Zelfs als u al eerder soortgelijke motoren heeft aangesloten, mag u de stap voor spanningsverificatie niet overslaan.
Stap 1 - Controleer de motor- en controllerclassificaties
Controleer het typeplaatje van de motor voor de nominale DC-busspanning. Een motor met een vermogen van 24 V mag nooit worden aangesloten op een 220 V-controller. Dit is vooral belangrijk voor industriële ventilatoren en luchtkoelermotoren die verkrijgbaar zijn in varianten van 110 V, 220 V, 380 V en 600 V. Als uw motor een externe BLDC-rotoreenheid van 220 V is, gebruik dan een controller die minimaal een 220 V DC-bus aankan, bij voorkeur met een marge van 10-20%. Controleer ook de continue stroomsterkte. Een motor van 600 W bij 220 V verbruikt ongeveer 2,7 A, terwijl een motor van 1500 W bij dezelfde spanning ongeveer 6,8 A verbruikt. De controller moet geschikt zijn voor de piekstroom, niet alleen voor de bedrijfsstroom, omdat de inschakelstroom tijdens het opstarten meerdere malen de nominale waarde kan zijn.
Stap 2 - Monteer en bepaal de kabelgeleiding
Monteer de controller op een vlak metalen oppervlak dat warmte kan afvoeren. De vermogensfase van de controller produceert warmte, en onvoldoende warmteafvoer kan de levensduur van de componenten verkorten. Leid de fasedraden zoveel mogelijk weg van de Hall-sensordraden om elektromagnetische interferentie te verminderen. Als u ze in dezelfde kabelgoot moet laten lopen, gebruik dan afgeschermde kabel en aard de afscherming aan het controlleruiteinde.
Stap 3 - Sluit de fasedraden aan
Sluit de driefasedraden aan op de U-, V- en W-uitgangsklemmen van de controller. De volgorde van deze verbindingen bepaalt de richting van het roterende magnetische veld. Als je een motor hebt waarvan bekend is dat hij met de klok mee draait, sluit dan motorfase A aan op controller U, fase B op V en fase C op W. Als je het niet zeker weet, is dit de eerste configuratie die je probeert. Laat de Hall-connector voorlopig los en gebruik een stroombeperkte voeding om de motor later te testen.
Stap 4 - Sluit de Hall-connector aan
Identificeer de Hall-connector op de controller. De meeste controllers gebruiken een 5-pins of 6-pins connector. Sluit de Hall-voeding, aarde en drie Hall-signaaldraden aan volgens de pinbezetting. Het Hall-vermogen moet overeenkomen met de sensorspanning. Als de controller 5V levert en de motor gebruik maakt van 12V Hall-sensoren, heb je een geschikte spanningsregelaar of een andere controller nodig. Een onjuiste Hall-voedingsspanning kan de sensoren permanent beschadigen.
Stap 5 - Sluit stroom en bediening aan
Sluit de gelijkstroomdraden van de voeding aan op de voedingsingang van de controller. Gebruik een zekering of stroomonderbreker die geschikt is voor de maximale stroom van de motor. De zekering moet zodanig zijn gedimensioneerd dat normale bedrijfsstroom mogelijk is, maar uitschakelt tijdens een vergrendelde rotor of kortsluiting. Sluit het gas- of snelheidsregelsignaal aan op de commando-ingang van de controller. Voor een eenvoudige test kunt u een 10k-potentiometer gebruiken om het snelheidscommando te variëren. Sluit ook het vrijgave- of richtingssignaal aan als de motor in een bepaalde richting moet draaien.
Stap 6 - Eerste inschakeltest
Voordat u het volledige vermogen inschakelt, moet u een laagspanningsbankvoeding met stroombegrenzing gebruiken, of een stroommeetinstrument op de DC-bus gebruiken. Stel de stroomlimiet in op 20% van de nominale stroom van de motor. Schakel kracht in en verhoog langzaam het snelheidscommando. Let op gejank, trillingen of ongelijkmatige rotatie. Als de motor niet start, is de meest waarschijnlijke oorzaak een mismatch in de Hall-fase. Schakel de stroom onmiddellijk uit en verwissel twee willekeurige Hall-signaaldraden, of verwissel twee fasedraden, en probeer het opnieuw.
Fasevolgorde, halfasering en richting
De relatie tussen de fasevolgorde en de Hall-sensorsequentie is het belangrijkste concept bij het aansluiten van een BLDC-motor. De controller moet precies weten welke rotorpositie overeenkomt met welk fase-bekrachtigingspatroon. Wanneer u twee fasedraden verwisselt maar de Hall-draden niet verandert, draait de commutatiereeks effectief 120 graden in de verkeerde richting. De motor kan draaien, maar is minder efficiënt, bromt en kan onder belasting afslaan.
Hoe de fasevolgorde de motorrotatie beïnvloedt
Als je een motor hebt waarvan de gewenste rotatie rechtsom is, verwacht de controller meestal de fasevolgorde U-V-W of U-W-V. Het verwisselen van twee fasedraden keert de richting van het draaiveld om. Voor een luchtkoeler of ventilatortoepassing wilt u mogelijk een specifieke luchtstroomrichting. Veel industriële motoren hebben een kleine pijl op de behuizing die de beoogde rotatie aangeeft. Als u de ontwerprichting moet omkeren, kunt u dat veilig doen door twee fasedraden en ook twee Hall-signaaldraden om te wisselen. Bij sommige controllers kunt u eenvoudig een softwareparameter of een richtingsschakelaar wijzigen, waardoor het fysiek verwisselen van draden overbodig wordt.
Hall-sensoren afstemmen op de fasevolgorde
De controller heeft een specifieke commutatietabel die combinaties van Hall-toestanden toewijst aan fase-schakeltoestanden. Als de Hall-sensordraden niet zijn aangesloten in de volgorde die de tabel verwacht, is de schakellogica ongeldig. Als de controller bijvoorbeeld verwacht dat hal A 120 graden voorloopt op hal B, maar u de sensoren in een andere volgorde hebt aangesloten, kan de controller proberen alle drie de fasen tegelijk te activeren. Dit kan een zeer hoog stroomverbruik en thermische spanning veroorzaken. Een eenvoudige manier om de Hall-bestelling te testen zonder de motor te laten draaien, is door een multimeter te gebruiken en de as met de hand te draaien. Je zou op elke Hall-uitgang een zich herhalende reeks digitale toestanden moeten zien, met een faseverschuiving van 120 graden. Als de volgorde niet ordelijk is, verwissel dan de Hall-signaaldraden.
Veilig de richting omkeren
Als de motor onbelast in de verkeerde richting draait, kunt u hem stoppen en een systematische wissel uitvoeren. Voor een typische Hall-sensoropstelling van 120 graden is de veilige omkeermethode het verwisselen van twee fasedraden en ook het verwisselen van twee Hall-signaaldraden. Hierdoor blijft de elektrische hoek tussen de rotor en de stator op één lijn. Als u alleen de fasedraden verwisselt, leest de controller nog steeds de originele Hall-sequentie en zal de motor niet netjes omkeren; het zal waarschijnlijk jagen of afslaan. Als u alleen de Hall-draden verwisselt, probeert de controller te commuteren op basis van de verkeerde rotorpositie, wat tot overstroom leidt. Voer beide swaps altijd samen uit en test onbelast met ingeschakelde stroomlimiet.
Elektrische specificaties en bescherming
De elektrische parameters die er het meest toe doen tijdens een verbinding zijn de DC-busspanning, de fasestroom, de startstroom en de maximaal toegestane bedrijfstemperatuur. Als u een van deze waarden overschrijdt, riskeert u schade aan de controller, de motor of beide. Dit zijn de belangrijkste grenzen die u moet respecteren.
| Parameter | Minimale veilige waarde | Typische bedrijfswaarde | Maximale veilige limiet |
|---|---|---|---|
| DC-busspanning | 200V | 220V ±10% | 240V voor korte perioden |
| Continue stroom | 1,0A | 2,0-3,5A voor 600W | Nominale motorstroom |
| Piekstroom | 2,0A | 4-8A tijdens het opstarten | 10A gedurende 1 seconde |
| Bescherming zekering | 2A | 5A langzaam | 8A langzaam |
| Hall aanbod voltage | 4,5V | 5,0 V | 5,5 V continu |
| Thermische limiet | Omgevingstemperatuur van 40°C | Kader van 60-80°C | 90°C bij wikkelen |
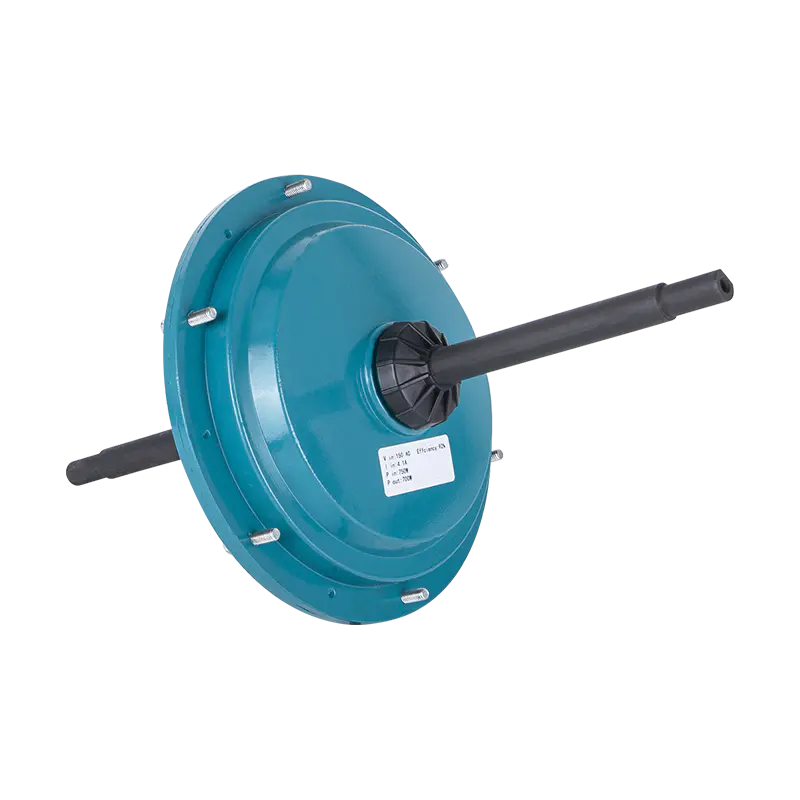
Voor een externe BLDC-luchtkoelermotor van 220 V met een nominaal vermogen van 600 W moet de busspanning van de controller minimaal 220 V zijn, en het stroomverbruik is zo bescheiden dat een typische industriële ventilatorcontroller dit aankan. De motor is ontworpen voor continu gebruik in verdampingsluchtkoelers, waar de ventilatorbelasting redelijk stabiel is. De controller moet een stroomlimiet hebben die iets boven de nominale motorstroom ligt, zodat een geblokkeerd ventilatorblad het beveiligingscircuit activeert in plaats van de wikkelingen te belasten.
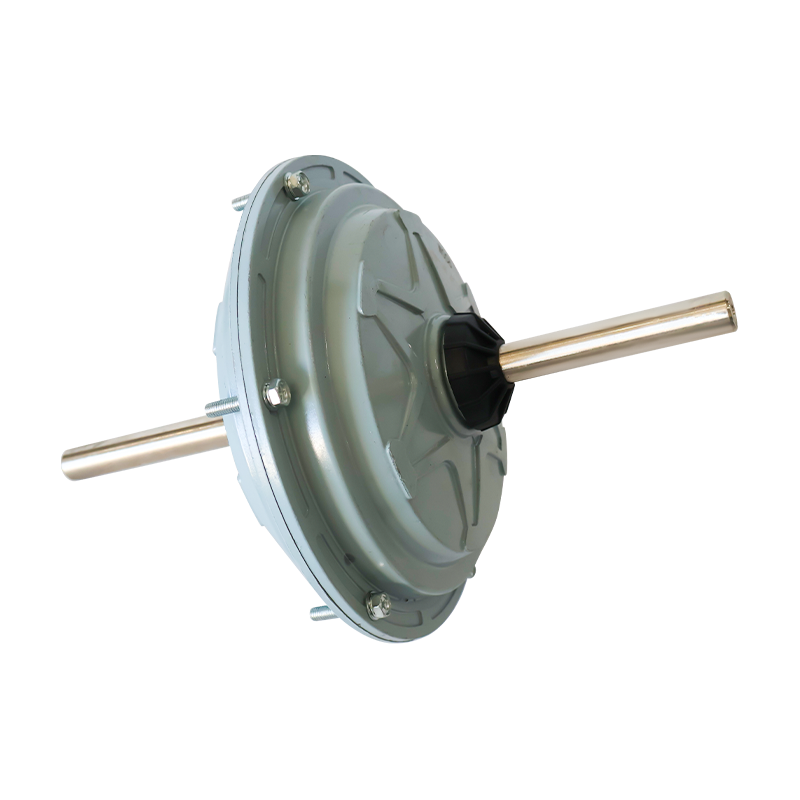
 220V 600W externe rotor BLDC luchtkoelermotor Deze borstelloze motor van 600 W is gebouwd voor een constante ventilatorwerking in verdampingskoelers. De directe 220V-aandrijving vereenvoudigt de elektrische installatie, maar een goede stroombegrenzing van de controller en een zorgvuldige kabelgeleiding zijn essentieel in een industriële behuizing. Bekijk Product →
Installatie, afscherming en thermisch beheer
De manier waarop u de controller installeert en de kabels leidt, is net zo belangrijk als de elektrische aansluiting. Een slecht gemonteerde controller kan oververhit raken en een lange, niet-afgeschermde fasekabel kan EMI veroorzaken die het Hall-signaal bederft. In een industriële behuizing is er meestal meer dan één motoraandrijving, dus plan de lay-out zo dat gevoelige signaaldraden uit de buurt van geleiders met hoge stroomsterkte worden gehouden.
Monteer de controller op een koellichaam
De MOSFET's en de aandrijffase van de controller produceren warmte die moet worden overgedragen naar het montageoppervlak. De metalen plaat van de controller is vaak het koellichaam zelf. Gebruik een siliconen thermisch kussen of thermisch vet tussen de controller en de montageplaat en zet deze vast met de juiste schroeven. Monteer de controller niet in een afgesloten plastic doos zonder ventilatie, omdat de hitte zich ophoopt en thermische reductie of uitschakeling veroorzaakt.
Afscherming en kabelgeleiding
In een typische industriële omgeving transporteren de motorfasedraden hoogfrequente PWM-stromen. De snelle schakelflanken genereren common-mode-ruis. Als de lange fasedraden parallel lopen aan de Hall-sensordraden, kan de ruis in de sensorlijnen terechtkomen en valse commutatiesignalen veroorzaken. De eenvoudigste oplossing is om de fasedraden in een aparte kabelgoot te leiden of een gevlochten afscherming voor de fasekabel te gebruiken. U kunt ook een ferrietkern aan de Hall-kabel toevoegen om hoogfrequente ruis te onderdrukken. Houd de halkabel zo kort als praktisch mogelijk is, idealiter minder dan 1 meter, om spanningsverlies en interferentie te voorkomen.
Aarding en stroomrendement
Sluit de aarding van de controller en de motoraarde aan op een gemeenschappelijk aardpunt. Vermijd het creëren van een aardlus waarbij de signaalaarde en de voedingsaarde op meerdere punten zijn aangesloten. Als de controller wordt gevoed door een gelijkgerichte AC-bron, moet de negatieve bus gemeenschappelijk zijn voor de DC-tussenkring. Losse aardverbindingen kunnen overspanningspieken veroorzaken en de Hall-sensoren of de besturingskaart vernietigen.
Thermische overweging voor de motor
Wat voor het ene vermogensniveau werkt, werkt mogelijk niet voor het andere. Een externe BLDC-luchtkoelermotor van 850 W vereist een groter koellichaam en een robuustere controller dan een unit van 600 W. De MOSFET's van de controller moeten grotere schakelverliezen aankunnen, en het frame van de motor zal op dat vermogensniveau heter worden. Controleer altijd het totale systeemvermogensbudget en de omgevingstemperatuur van de toepassing. Een verdampingsluchtkoeler die in een warm magazijn is gemonteerd, heeft mogelijk een behuizing nodig die de controller onder de 50 °C houdt.
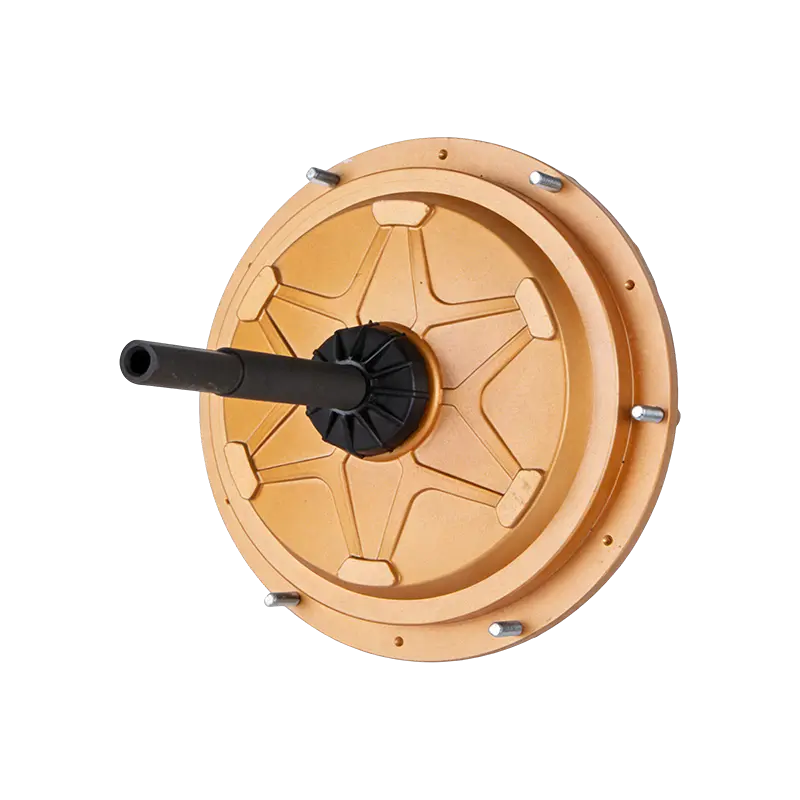
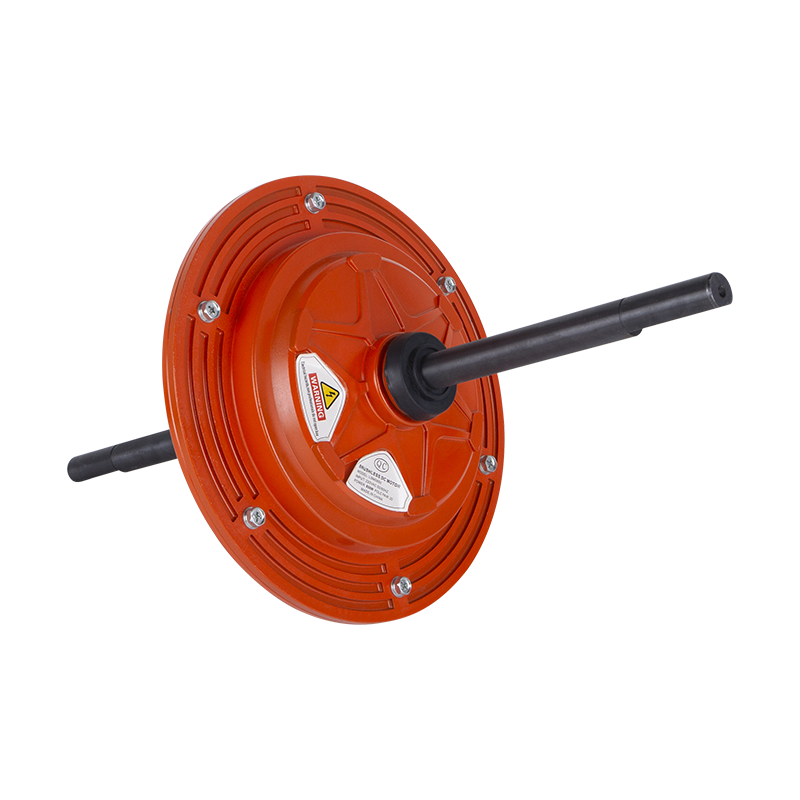
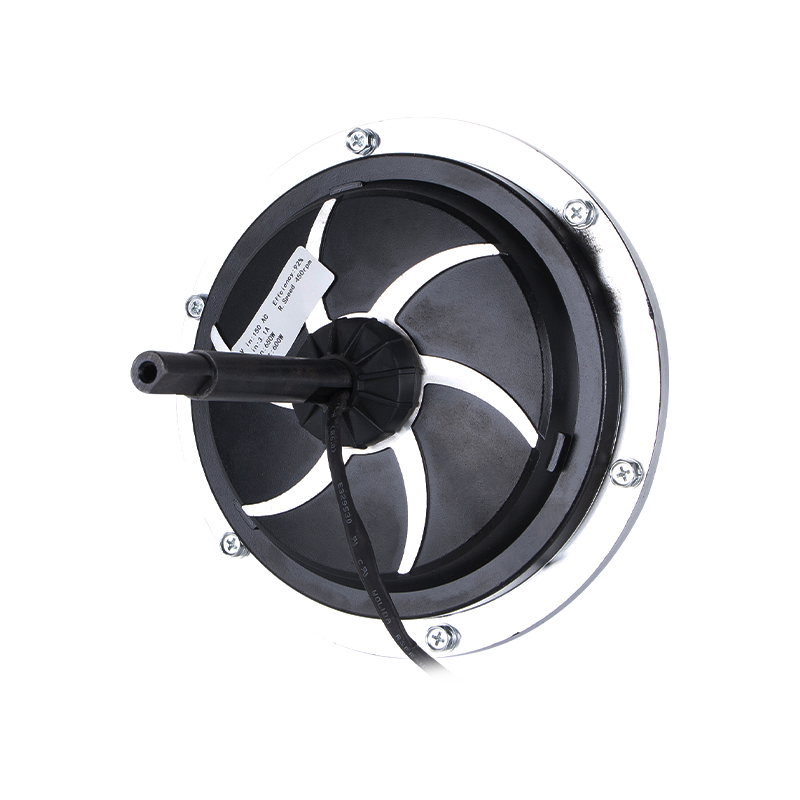 220V 850W BLDC-motor voor krachtige luchtkoelertoepassingen Met een vermogen van 850 W vereist deze motor met externe rotor een robuuste controller en voldoende warmteafvoer. Gebruik bij het testen stroombeperkte voedingen en let zorgvuldig op de fasen om plotselinge schokken of bedradingsfouten te voorkomen. Bekijk Product →
Veilig testen en probleemoplossing
Nadat u alle aansluitingen heeft gemaakt, ontdekt u tijdens de testfase eventuele bedradingsfouten. Gebruik indien mogelijk een stroomvoorziening met beperkte stroom en observeer het gedrag van de motor via een toerenteller of stroommeter. Test een BLDC-motor nooit door deze met uw vingers vast te houden terwijl de controller de fasen verkeerd opeenvolgt. De motor kan hevig schokken en de draaiende delen kunnen vast komen te zitten in een losse huls of kabel.
Eerste stappen bij het inschakelen
Stel het snelheidscommando in op de laagste waarde, of koppel de gashendel los en gebruik een externe 1V-referentie. Schakel stroom in bij een langzaam toenemende DC-busspanning, of gebruik een variac aan de AC-zijde als de controller een geïntegreerde gelijkrichter heeft. Let op overmatige stroom op de ampèremeter. De nullaststroom van een BLDC-motor moet een klein deel zijn van de nominale stroom. Als u de stroom ziet stijgen zonder enige rotatie, schakel dan onmiddellijk de stroom uit. Dit betekent meestal een kortgesloten fasedraad of een Hall-fasefout.
Terug-EMK meten
Als de motor is losgekoppeld van de controller, kunt u de tegen-EMK-golfvorm op elke fase meten door de as met een boormachine te draaien. De drie fasen moeten een symmetrische sinusoïdale golfvorm produceren, met een faseverschuiving van 120 graden tussen elke fase. Als de golfvorm op één fase ontbreekt, is er sprake van een open wikkeling of een losgekoppelde draad. Deze tegen-EMF-test is nuttig voordat u ooit controllervoeding toepast, en er is helemaal geen controller voor nodig.
Algemene probleemoplossingstabel
| Symptoom | Waarschijnlijke oorzaak | Corrigerende actie |
|---|---|---|
| Geen beweging, hoog stroomverbruik | Hall-signaaldraden verwisseld | Verwissel twee Hall-draden of bestel de sensoraansluiting opnieuw |
| Motor loopt maar trilt bij lage snelheid | Hall aanbod voltage out of range | Controleer en corrigeer de voedingsspanning van de sensor |
| Motor draait de verkeerde kant op | Fasevolgorde omgekeerd of richtingspin verkeerd ingesteld | Verwissel twee fasedraden en twee Hall-draden |
| Motor start met een luide piep en kalmeert vervolgens | Fasevolgorde komt niet overeen met de commutatietabel van de controller | Valideer de fasevolgorde aan de hand van het motorgegevensblad |
| De motor raakt zonder belasting oververhit | Houdstroom door verkeerde commutatie of te lage busspanning | Corrigeer de busspanning en bevestig het commutatieverloop |
| Af en toe afslaan bij belading | Stroombegrenzing te laag ingesteld | Verhoog de stroomlimiet van de controller of gebruik een controller met een hogere stroomsterkte |
BLDC-motoren aansluiten in industriële luchtkoelertoepassingen
De aansluitprincipes die u tot nu toe hebt gevolgd, zijn van toepassing op vrijwel elke BLDC-motor, maar de praktische details veranderen wanneer de motor in een verdampingsluchtkoeler of een grote industriële ventilator wordt geplaatst. Deze motoren zijn vaak BLDC-machines met externe rotor, wat betekent dat de rotor de buitenschaal is en dat de ventilatorbladen rechtstreeks op die schaal zijn gemonteerd. Dit ontwerp maakt de motor compact en zeer geschikt voor luchtverplaatsingstoepassingen, waarbij de waaier een hoog traagheidsmoment heeft en een soepele, gecontroleerde acceleratie nodig heeft.
Wanneer u een externe BLDC-luchtkoelermotor aansluit, moet u ook bevestigen dat de elektrische en mechanische interface van de motor overeenkomt met de controller. Een externe BLDC-luchtkoelermotor van 220 V met een vermogen van 1500 W wordt bijvoorbeeld doorgaans gebruikt in grote industriële ventilatie-eenheden. De busspanning moet stabiel zijn, de Hall-connector moet geschikt zijn voor de bedrijfstemperatuur van de motor en de controller moet kunnen pendelen op de hoogfrequente PWM die nodig is voor een stille werking van de ventilator.
In een industriële airconditioningtoepassing kan de motor urenlang met een constante snelheid draaien, en het luchtstroompad kan veranderen afhankelijk van filters, lamellen en omgevingsomstandigheden. De stroomlimiet van de controller moet daarom zo worden ingesteld dat de motor koppel kan leveren wanneer de ventilatorbladen worden belast, zonder dat er een situatie ontstaat die de wikkeling oververhit. Meer over de werkingsprincipes van deze motoren kunt u lezen in onze gids voor externe BLDC-luchtkoelermotoren .
Voor het grote uiteinde van dergelijke ventilatorsystemen wordt een motor van 1500 W vaak gecombineerd met een 220 V-controller die continu minimaal 8 A kan leveren. Deze combinatie is gebruikelijk in verdampingskoelers voor fabrieken en magazijnen, waar de koelbelasting hoog is. De montageplaat en kabelwartels moeten zorgvuldig worden gekozen, omdat de mechanische trillingen van de motor worden overgedragen op de controller als de controller direct op de motorbehuizing wordt gemonteerd. Gebruik een gedempte montage of een aparte behuizing.
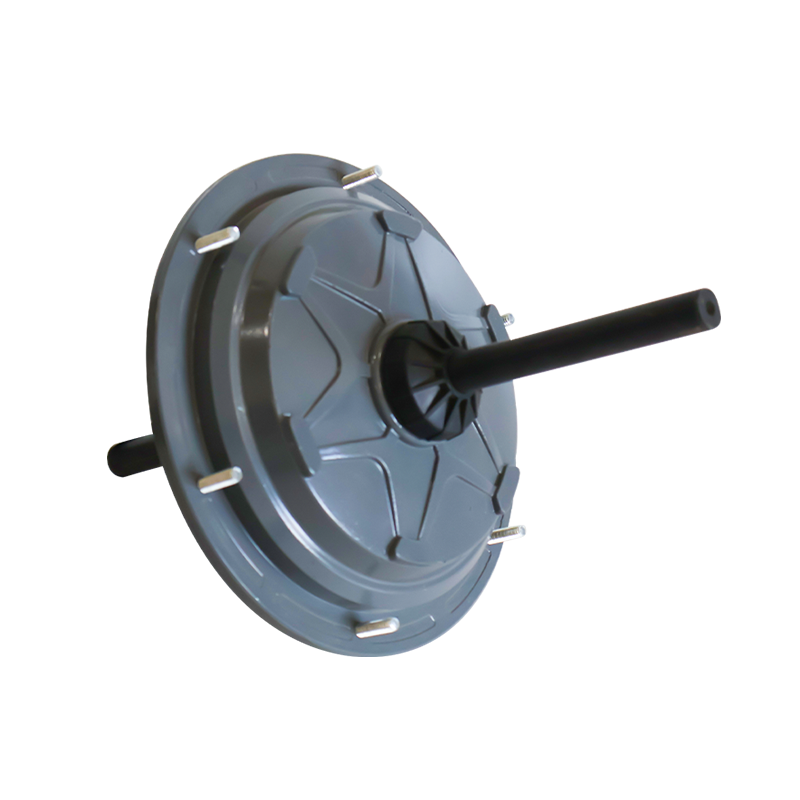
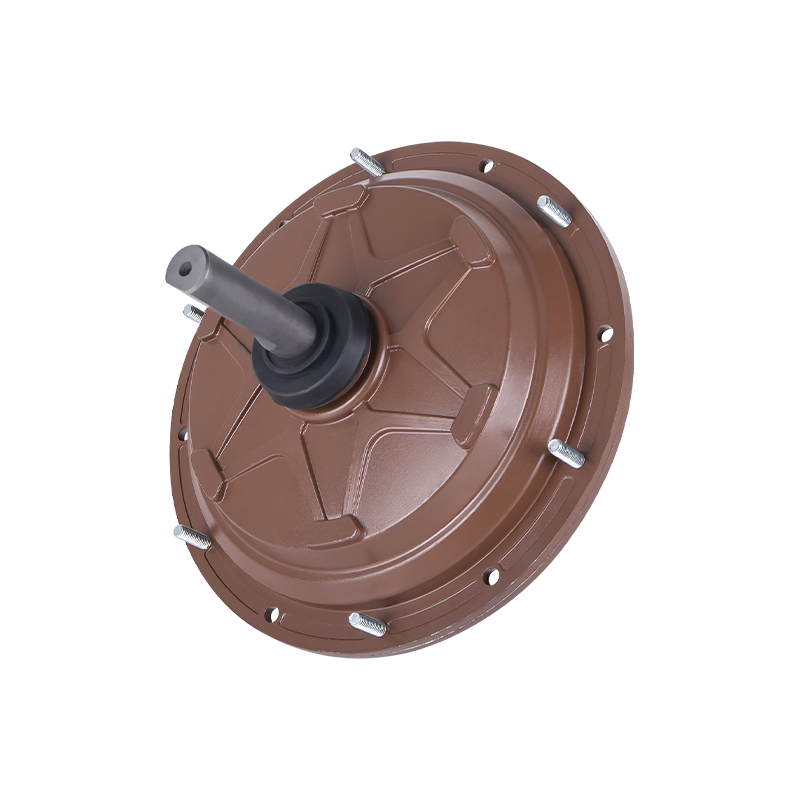
 220V 1500W BLDC-motor met externe rotor voor zware koeling Deze motor van 1500 W is ontworpen voor grote industriële verdampingskoelers, doorgaans gecombineerd met een controller die minimaal 8 A levert. Om trillingsproblemen te voorkomen, monteert u hem op een gedempte ondergrond of in een aparte behuizing. Bekijk Product →
Als u een koelapparatuurpakket ontwerpt, kunt u ook de Informatie over industriële airconditioningtoepassingen om te zien hoe deze productlijn in een compleet systeem past. Het belangrijkste is dat de elektrische aansluiting slechts de helft van de installatie beslaat; de mechanische en thermische verpakking moeten afgestemd zijn op de toepassing.
Veelvoorkomende fouten die u moet vermijden
Zelfs ervaren technici kunnen eenvoudige fouten maken bij het aansluiten van een BLDC-motor en controller. De volgende lijst behandelt de meest voorkomende fouten die leiden tot controllerstoringen, motorschade of onveilige werking.
- Het toepassen van spanning voordat u de fasedraadverbinding controleert. Als de fasedraden los zitten, ziet de controller een open fase en kan de zekering onmiddellijk doorbranden of doorbranden. Controleer altijd eerst de mechanische dichtheid.
- Ervan uitgaande dat Hall-sensoren allemaal hetzelfde zijn. Sommige controllers leveren 5V, andere 12V. Overspanning op een 5V Hall-sensor veroorzaakt blijvende schade. Controleer de sensorspecificatie.
- Het negeren van de stroomlimiet van de controller. Een drukke werkplaats heeft mogelijk een controller die geschikt is voor een andere motor. Zonder de stroomlimiet correct in te stellen, kan de motor op een overbelastingsstroom draaien en de wikkelingen oververhitten.
- De fase- en Hall-volgorde aansluiten zonder te testen bij verlaagde spanning. De allereerste test moet plaatsvinden bij een lage busspanning of een lage PWM-dutycycle. Hierdoor worden fouten onderschept voordat de controller het volledige vermogen levert.
- Gebruik van onvoldoende draaddikte voor de fasedraden. Een motor van 1500 W bij 220 V verbruikt meer dan 6 A, dus de fasegeleiders moeten minimaal 18 AWG zijn en de DC-ingangskabels moeten zelfs nog groter zijn. Dunne draden veroorzaken spanningsval en genereren warmte bij de aansluitingen.
- Ongebruikte Hall-draden blijven zweven. Als een controller een ongebruikt Hall-kanaal heeft, kan deze ruis opvangen en willekeurige fouten veroorzaken. Sluit ongebruikte Hall-ingangen af met een weerstand die overeenkomt met de sensoruitgang.
- Vergeten de richtingspin in te stellen. Veel controllers hebben een ingang met lage snelheid die de standaardrichting bepaalt. Als u de motor fysiek hebt aangesloten op rotatie met de klok mee, zal het instellen van een richtingspin op tegen de klok in alleen maar de fase afsnijden en niet omkeren. Plan de draadvolgorde en de softwarerichting samen.
- Testen zonder trekontlasting. Trillingen breken uiteindelijk gekrompen verbindingen. Gebruik trekontlasting op de motorkabel en de controllerconnector om periodieke storingen later in gebruik te voorkomen.
De aansluiting van een BLDC-motor op een controller is een systematisch proces dat aandacht vereist voor fasevolgorde, Hall-signalen, spanningswaarde, stroombeveiliging en veilig testen. Begin met de juiste draadidentificatie, controleer de elektrische specificaties, sluit de fase- en Hall-draden in de juiste volgorde aan en voer vervolgens een gecontroleerde eerste test uit. Als iets ongewoon klinkt of overmatige stroom trekt, stop dan onmiddellijk en controleer de fase- en Hall-bedrading opnieuw. Met de juiste opstelling zal een industriële BLDC-motor, zoals een luchtkoelermotor met externe rotor, vele jaren stille, efficiënte service bieden. Hetzelfde proces dat u hebt gebruikt voor een kleine ventilator van 600 W is ook van toepassing op een systeem van 1500 W, en de tabel voor probleemoplossing helpt u bij het oplossen van de meest voorkomende problemen.
 Klaar om aan te passen
Uw motorproducten?
Wij zijn professionele motorfabrikanten die krachtig, stabiel en efficiënt vermogen leveren kernen voor alle industrieën door middel van precisievakmanschap en innovatie.
Neem contact met ons op
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 WhatsApp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Bedrijfsadres
Auteursrecht © by Shengzhou Jiangxin Motor Technology Co., Ltd. Alle rechten voorbehouden.
Groothandel fabrikanten van industriële ventilatormotoren